
[LabVIEW for Arduino] 伺服機 (servo) 角度控制
本篇說明如何使用LabVIEW for Arduinod控制伺服機 (servo) 角度通常servo有三條線,分別為Vcc, PWM, GND,其中設定PWM Digital 4的腳位給servo使用,
一般可以控制PWM的Dutycycle來控制角度,不過LabVIEW for Arduino已經有提供好範例了,
在安裝完成Labview for Arduino後,
首先到
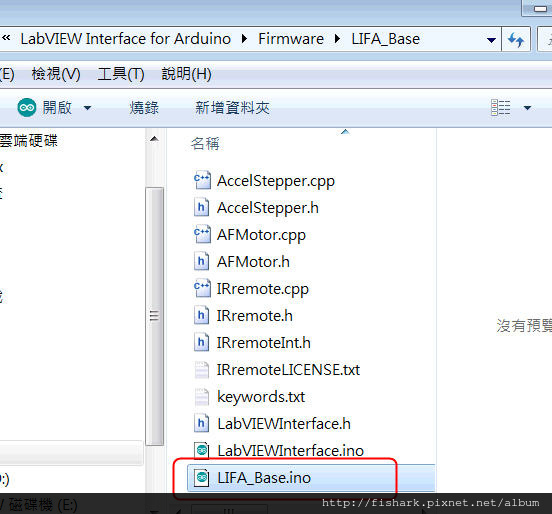
C:\Program Files\National Instruments\LabVIEW 2012\vi.lib\LabVIEW Interface for Arduino\Firmware\LIFA_Base
找到LIFA_Base.ino upload韌體到Uno Arduino (或Mega 2560) 上,
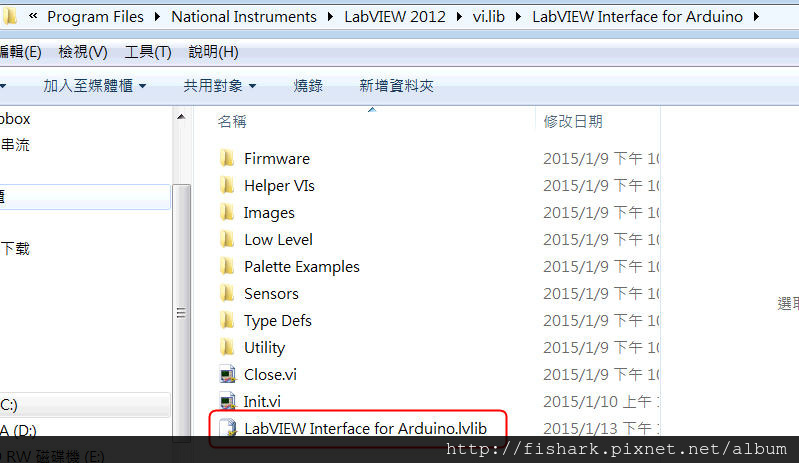
然後到C:\Program Files\National Instruments\LabVIEW 2012\vi.lib\LabVIEW Interface for Arduino)
執行LabVIEW Interface for Arduino.lvlib
我更改了其中的Arduino servo.Vi
Front Panel如下,
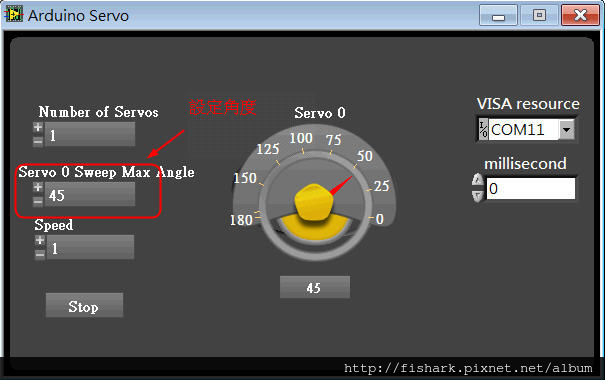
只要調整Servo 0 Sweep Max Angle的值,便可以控制servo 轉到設定的角度,
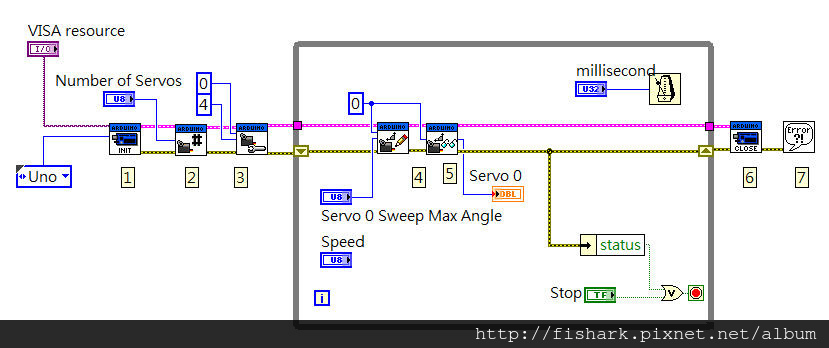
Block Diagram,
本部落格所有文章除特別聲明外,均採用CC BY-NC-SA 4.0 授權協議。轉載請註明來源 X Workshop|量測自動化 × 嵌入式 × AI 開發實戰!